
SSD算法,其英文全名是Single Shot MultiBox Detector。
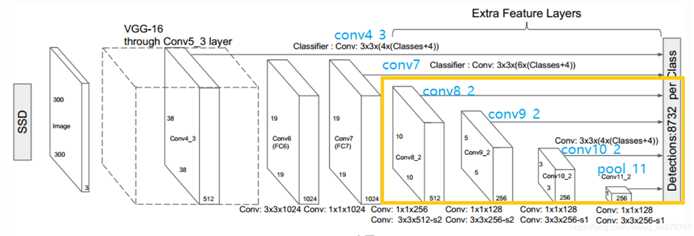
SSD的网络结构流程如下图所示:
SSD总共11个block,相比较于之前的VGG16,改变了第5个block的第4层,第6、7、8卷积层全部去掉,分别增加了红框、黑框、黄框、蓝框。
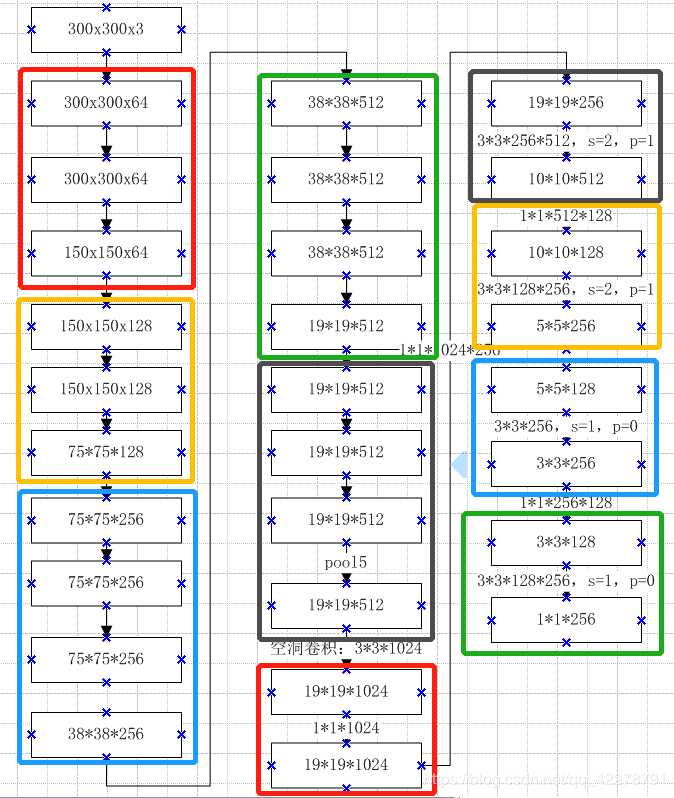
其tensorflow代码如下:
    with tf.variable_scope(scope, ‘ssd_300_vgg‘, [inputs], reuse=reuse):
        # Original VGG-16 blocks.
        net = slim.repeat(inputs, 2, slim.conv2d, 64, [3, 3], scope=‘conv1‘)
        end_points[‘block1‘] = net
        net = slim.max_pool2d(net, [2, 2], scope=‘pool1‘)
        # Block 2.
        net = slim.repeat(net, 2, slim.conv2d, 128, [3, 3], scope=‘conv2‘)
        end_points[‘block2‘] = net
        net = slim.max_pool2d(net, [2, 2], scope=‘pool2‘)
        # Block 3.
        net = slim.repeat(net, 3, slim.conv2d, 256, [3, 3], scope=‘conv3‘)
        end_points[‘block3‘] = net
        net = slim.max_pool2d(net, [2, 2], scope=‘pool3‘)
        # Block 4.
        net = slim.repeat(net, 3, slim.conv2d, 512, [3, 3], scope=‘conv4‘)
        end_points[‘block4‘] = net
        net = slim.max_pool2d(net, [2, 2], scope=‘pool4‘)
        # Block 5.
        net = slim.repeat(net, 3, slim.conv2d, 512, [3, 3], scope=‘conv5‘)
        end_points[‘block5‘] = net
        #注意处
        net = slim.max_pool2d(net, [3, 3], stride=1, scope=‘pool5‘)

        # Additional SSD blocks.
        # Block 6: let‘s dilate the hell out of it!
        #注意处
        net = slim.conv2d(net, 1024, [3, 3], rate=6, scope=‘conv6‘)
        end_points[‘block6‘] = net
        net = tf.layers.dropout(net, rate=dropout_keep_prob, training=is_training)
        # Block 7: 1x1 conv. Because the fuck.
        #注意处
        net = slim.conv2d(net, 1024, [1, 1], scope=‘conv7‘)
        end_points[‘block7‘] = net
        net = tf.layers.dropout(net, rate=dropout_keep_prob, training=is_training)

        # Block 8/9/10/11: 1x1 and 3x3 convolutions stride 2 (except lasts).
        end_point = ‘block8‘
        with tf.variable_scope(end_point):
            net = slim.conv2d(net, 256, [1, 1], scope=‘conv1x1‘)
            #注意点:实际上相当于下面的卷积操作进行padding了
            net = custom_layers.pad2d(net, pad=(1, 1))
            net = slim.conv2d(net, 512, [3, 3], stride=2, scope=‘conv3x3‘, padding=‘VALID‘)
        end_points[end_point] = net
        end_point = ‘block9‘
        with tf.variable_scope(end_point):
            net = slim.conv2d(net, 128, [1, 1], scope=‘conv1x1‘)
            #注意点:实际上相当于下面的卷积操作进行padding了
            net = custom_layers.pad2d(net, pad=(1, 1))
            net = slim.conv2d(net, 256, [3, 3], stride=2, scope=‘conv3x3‘, padding=‘VALID‘)
        end_points[end_point] = net
        end_point = ‘block10‘
        with tf.variable_scope(end_point):
            net = slim.conv2d(net, 128, [1, 1], scope=‘conv1x1‘)
            net = slim.conv2d(net, 256, [3, 3], scope=‘conv3x3‘, padding=‘VALID‘)
        end_points[end_point] = net
        end_point = ‘block11‘
        with tf.variable_scope(end_point):
            net = slim.conv2d(net, 128, [1, 1], scope=‘conv1x1‘)
            net = slim.conv2d(net, 256, [3, 3], scope=‘conv3x3‘, padding=‘VALID‘)
        end_points[end_point] = net
参考博客:
原文:https://www.cnblogs.com/yuehouse/p/12033329.html